

Смартфон вместо дорогой электроники: проект PhoneBot
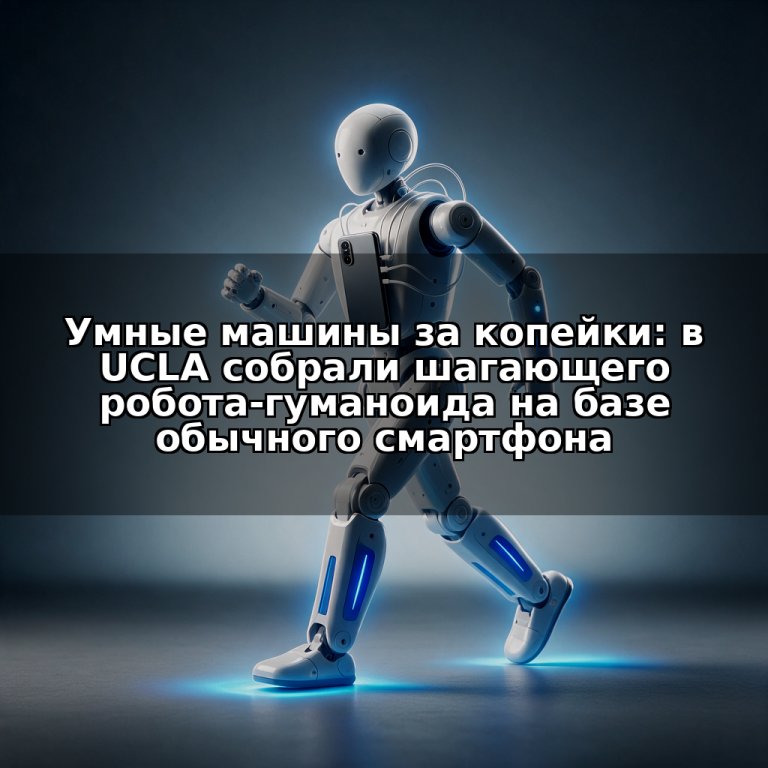
Полноценная гуманоидная робототехника постепенно избавляется от статуса недосягаемой привилегии мегакорпораций. Исследователи из Калифорнийского университета в Лос-Анджелесе (UCLA) продемонстрировали проект PhoneBot — миниатюрного двуногого робота высотой около 48 сантиметров (19 дюймов), аппаратная основа которого обошлась всего в $400 без учета управляющего гаджета.
В качестве сенсорной платформы и вычислительного мозга устройства применили подержанный Android-смартфон — в тестах использовались различные модели, вплоть до бюджетного Honor 9 выпуска 2017 года. Механическая часть аппарата включает:
- 13 сервоприводов, отвечающих за ходьбу и вращение торса;
- Систему стабилизации, позволяющую роботу самостоятельно подниматься на ноги после падения лицом вниз;
- Специальный алгоритм управления, в котором рассинхронизацию шага и хромоту устранили с помощью симметричного зеркального датасета.
Несмотря на успех в удержании баланса, проект пока ограничен в возможностях: у PhoneBot отсутствуют руки, перемещаться он может исключительно по гладкому полу, а за распознавание речи и работу больших языковых моделей отвечает подключенный внешний ноутбук. Тем не менее этот эксперимент открывает доступ к экспериментам с шагающими платформами для студентов и энтузиастов с небольшим бюджетом.
Искусственная кожа от Tesla: решение проблем Optimus
Пока ученые удешевляют ходовую часть, автогиганты бьются над чувствительностью манипуляций. Компания Tesla направила заявку на патент гибкого тактильного сенсорного покрытия, способного бесшовно облегать сложные 3D-поверхности — кончики пальцев и внутреннюю сторону ладоней роботов.
Технология основана на нанесении чувствительных к нажатию элементов на плоскую подложку с ее последующим термоформованием под контуры манипулятора. Это должно решить одну из главных проблем проекта Optimus — хрупкость датчиков и низкую надежность сборки рук, из-за которых дебют версии Optimus V3 ранее был перенесен.
Миллиардные инвестиции в данные и мышечные волокна для одежды
Параллельно в отрасли формируется гигантский рынок прикладных решений и данных для обучения систем искусственного интеллекта:
- Сбор физических данных: корпорации строят тренировочные центры для машин. Например, компания Figure планирует направить свыше $1 млрд на фиксацию действий реальных людей, выплачивая тысячам удаленных операторов вознаграждение за каждое выполненное бытовое действие. В целом сегмент физического ИИ за текущий год привлек около $48 млрд инвестиций.
- Тканевые микромоторы: инженеры лаборатории EPFL создали FiberMotor — волоконный электростатический привод толщиной с обычную нить. Комплект из четырех таких нитей способен согнуть палец робота или удержать груз весом до 75 граммов, что в будущем позволит создавать бесшумные экзоскелеты и сенсорную одежду без громоздких металлических редукторов.